Descrizione
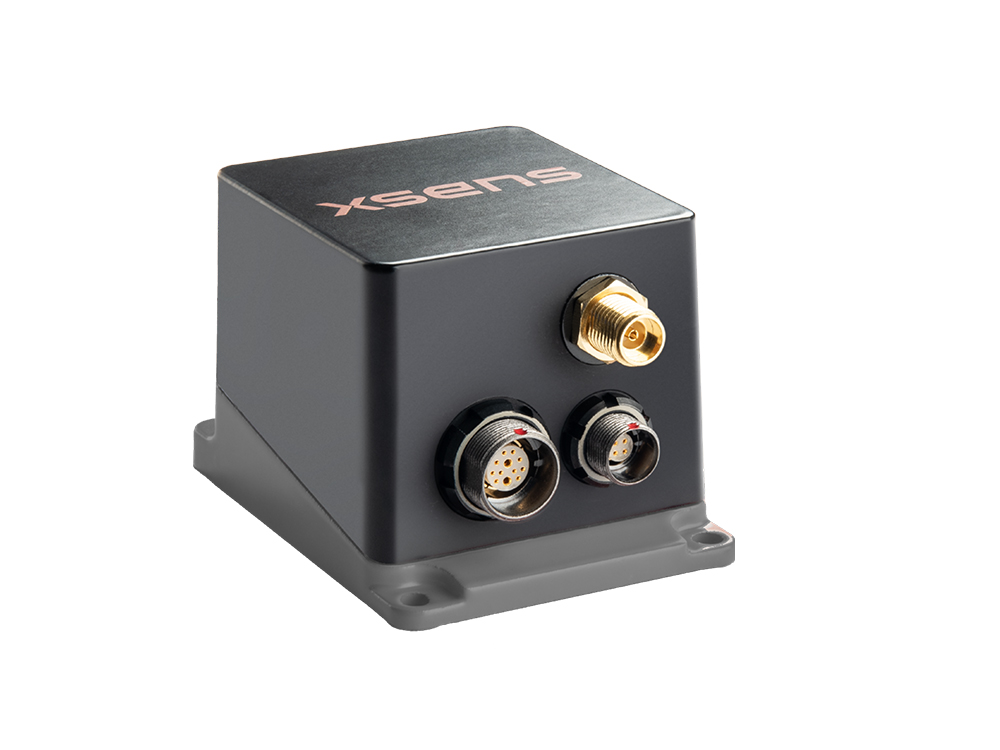
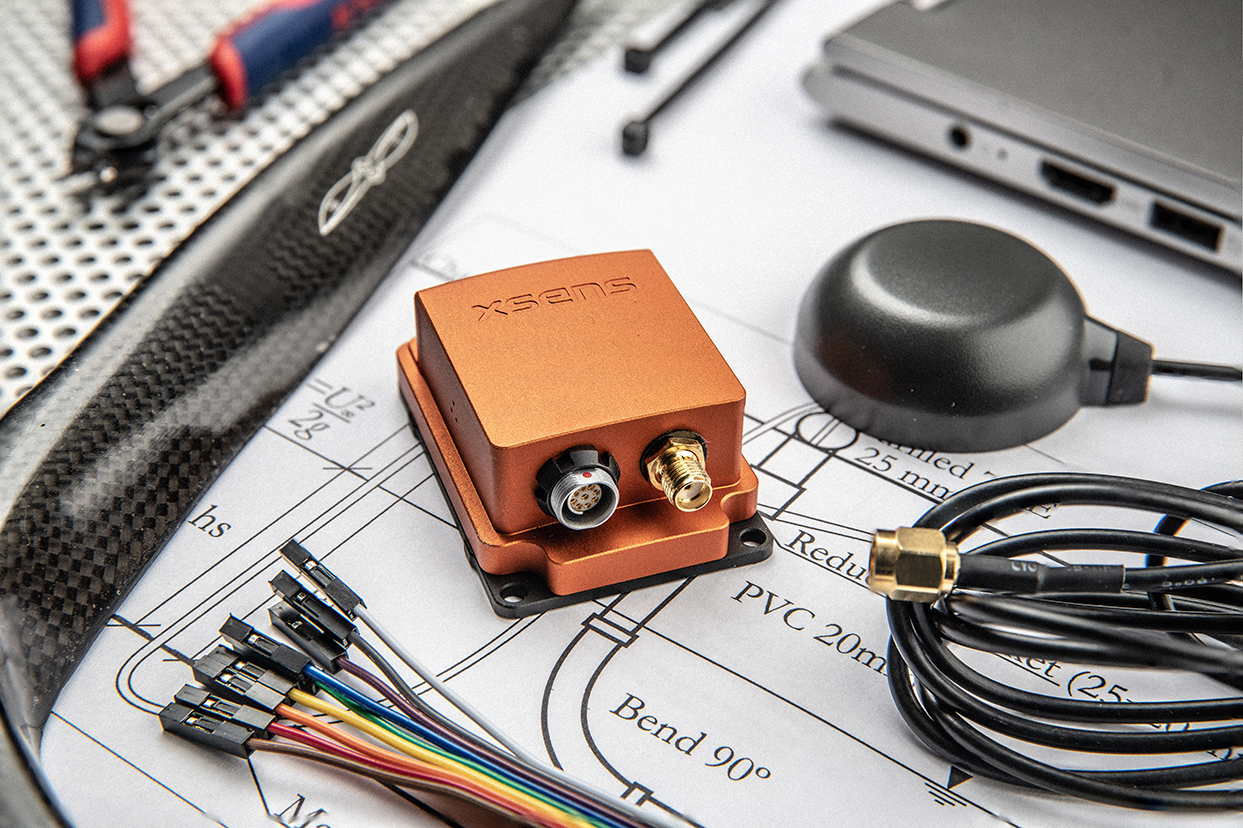
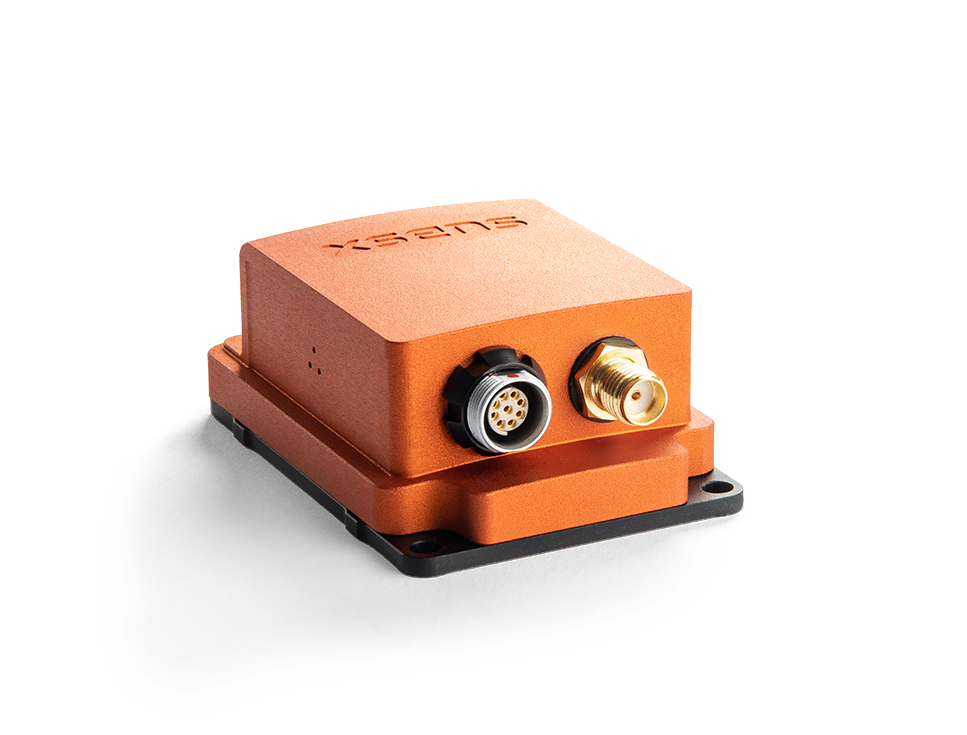
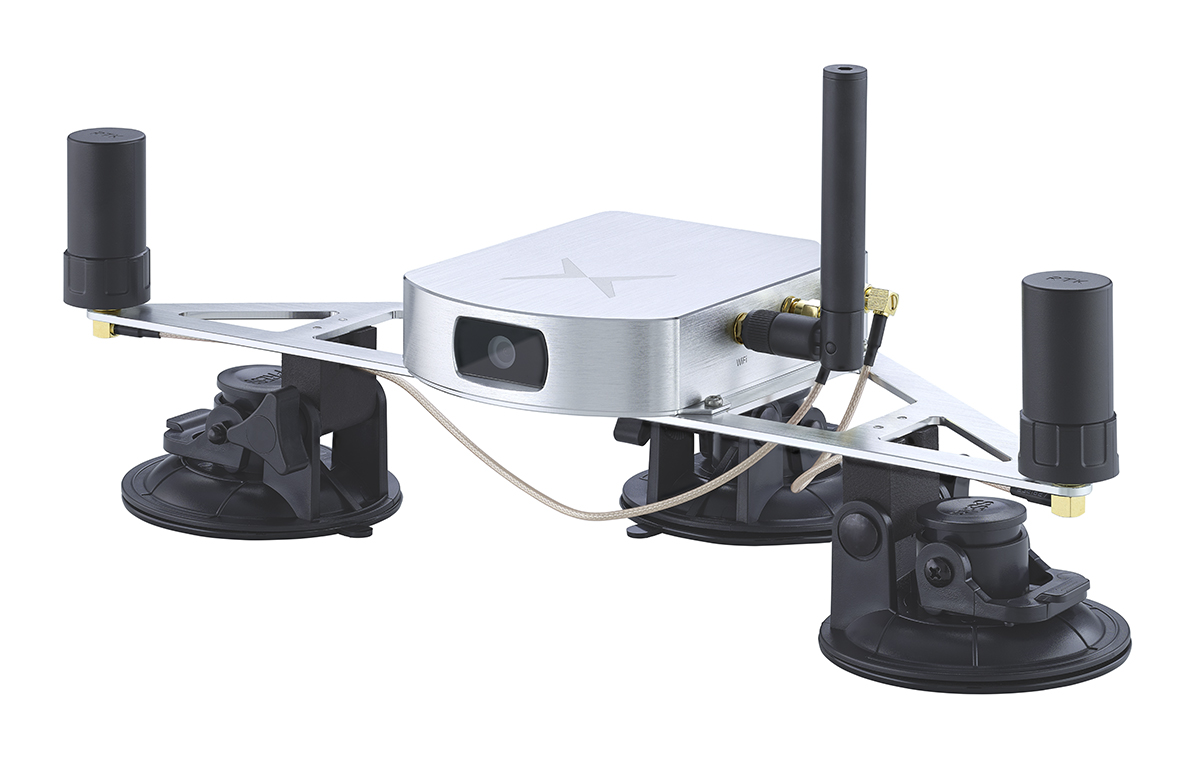
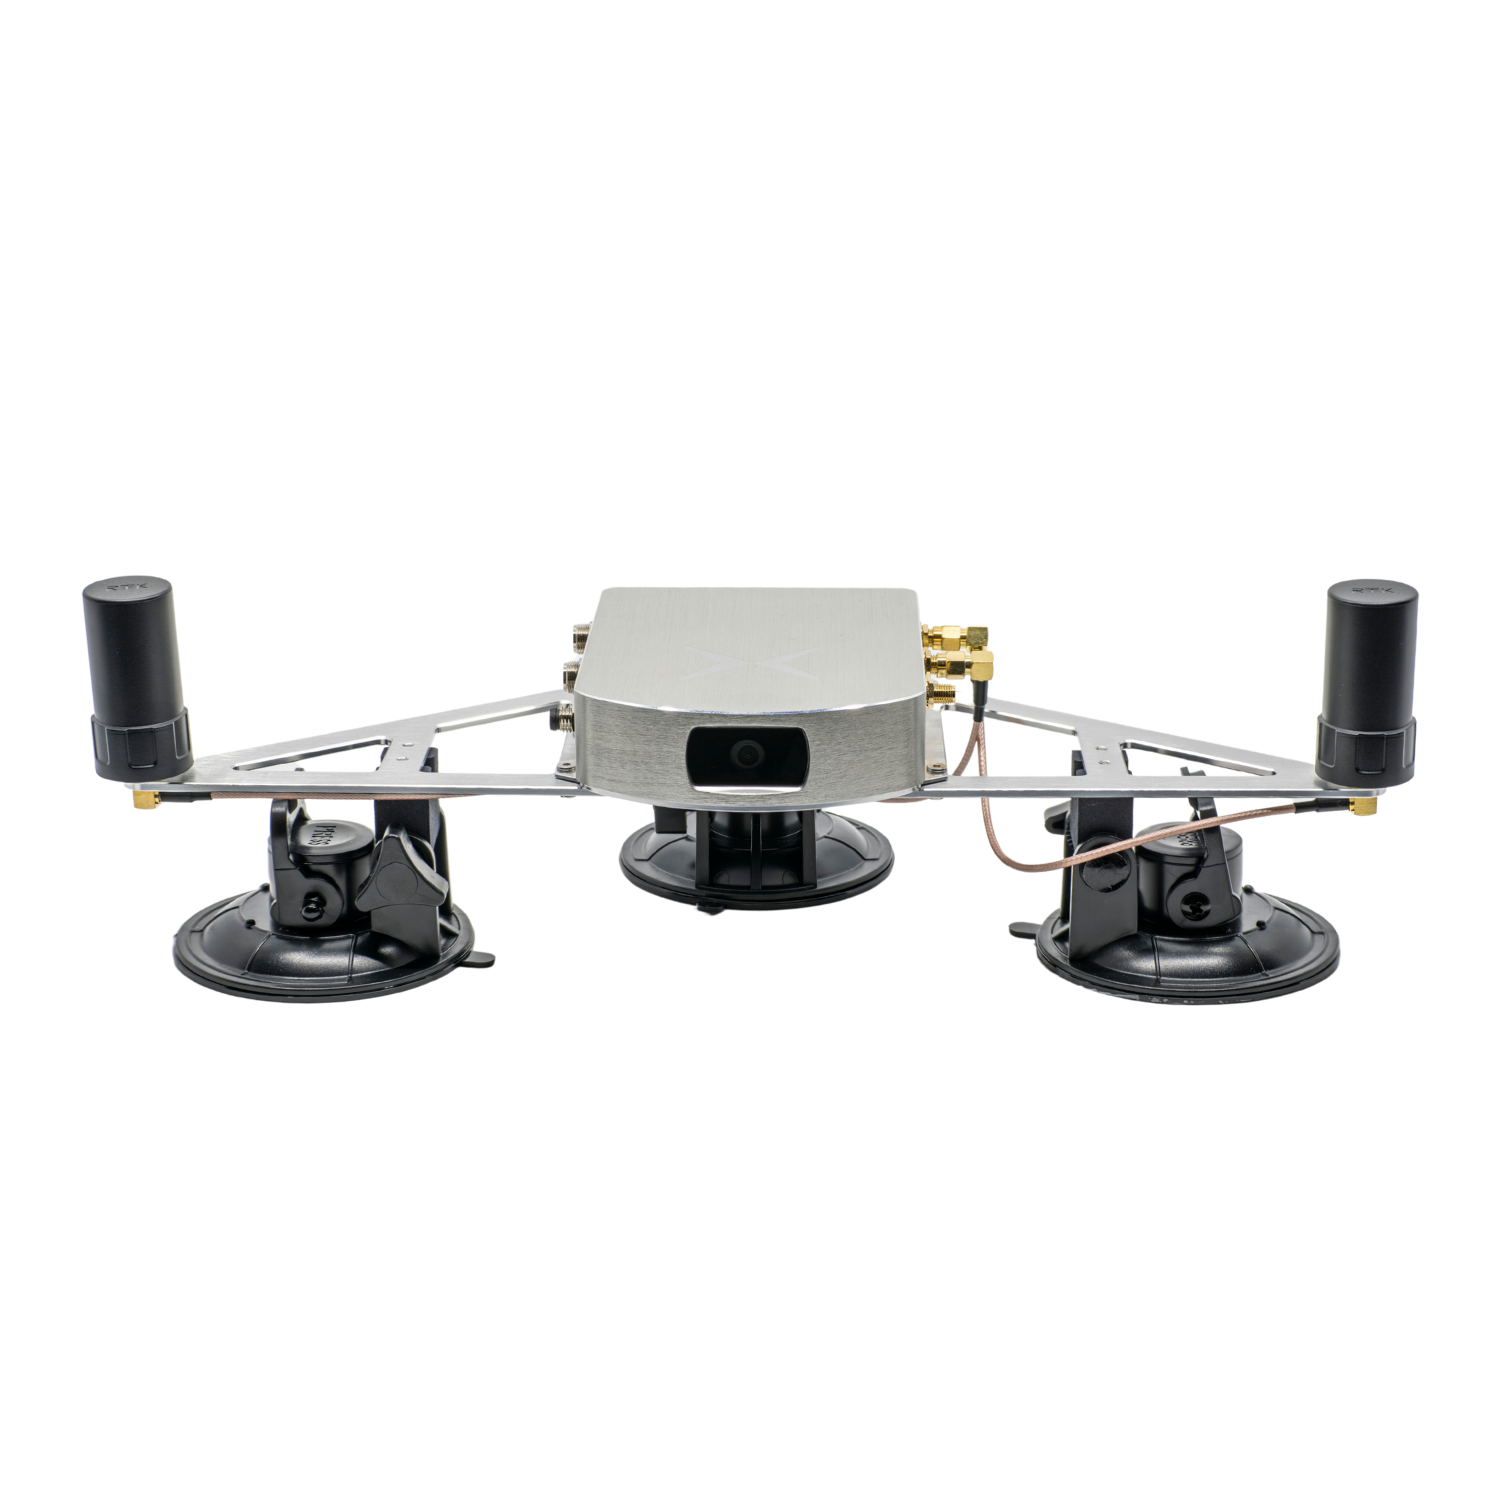
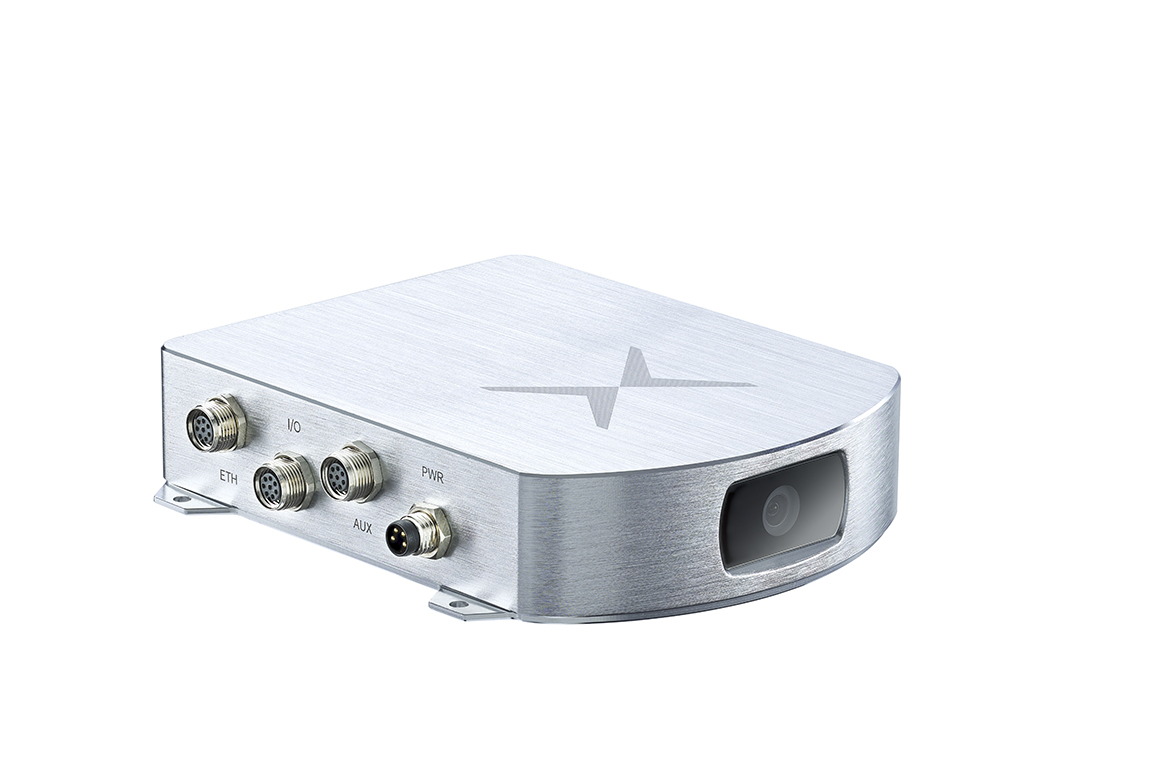
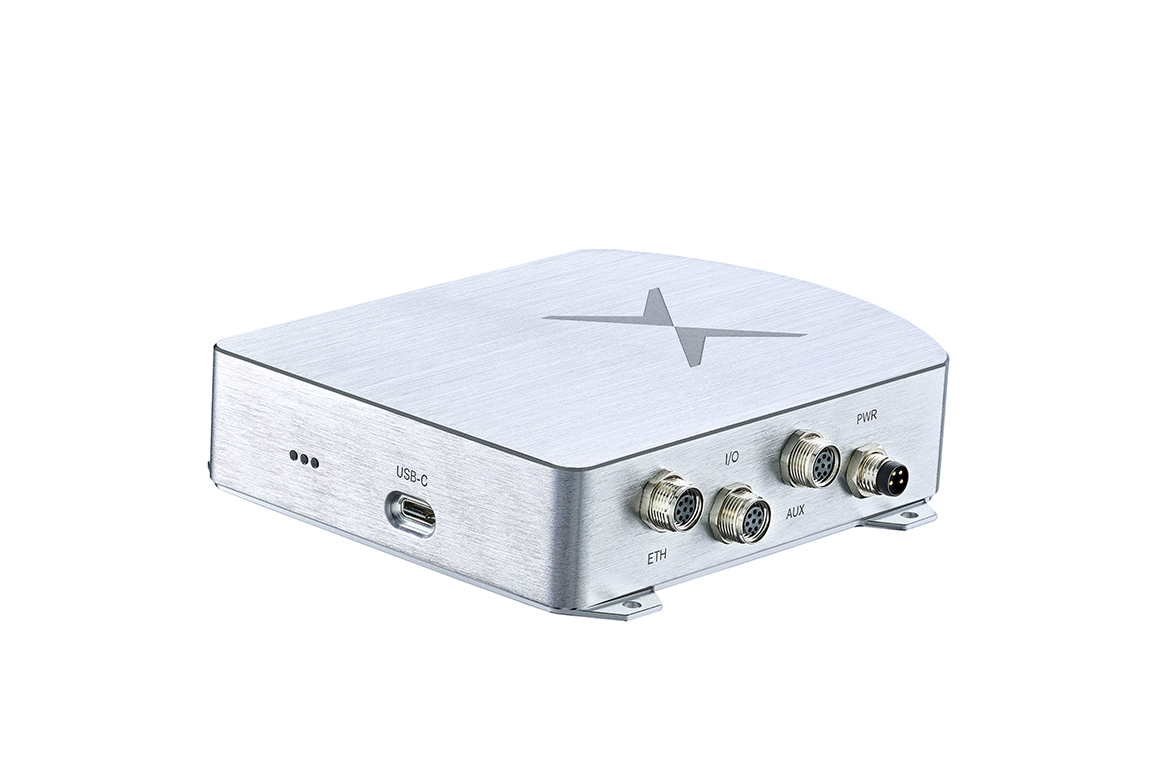
Il nuovo XSENS VISION NAVIGATOR è un sistema di navigazione che combina Visual Inertial Odometry e doppio ricevitore GNSS/INS RTK, per il rilevamento di posizione, velocità e orientamento 3D precisi, anche in ambienti esterni difficili e privi di GNSS. Con l’XVN, la deriva della posizione è in funzione della distanza e non del tempo, come avviene nei dispositivi GNSS/INS tradizionali. La doppia antenna e l’IMU integrata di livello industriale forniscono informazioni affidabili sulla direzione anche a bassa velocità o quando si è fermi. Inoltre il sistema offre la possibilità di implementare nella stima dell’algoritmo i dati odometrici della ruota e di utilizzare la memoria di registrazione interna per salvare le acquisizioni. L’interfaccia grafica basata su browser e supportata da ROS con risorse disponibili su Github agevola l’utente nello sviluppo.
Caratteristiche
- Posizionamento in tempo reale grazie alla fusione di sensori
- Prestazioni leader in aree degradate dai segnali GNSS
- Rapida integrazione del sistema e facile implementazione
- Fusione di sensori GNSS, IMU e Odometria Visiva per un posizionamento globale preciso
- Prestazioni superiori a quelle dei sistemi RTK INS di fascia alta
- Rapporto prestazioni/prezzo ineguagliabile
- 2 ricevitori GNSS RTK multi-band per stima istantanea dell’Heading e ridondanza dei segnali