Descrizione
Contenitore robusto e prestazioni “Tactical Grade”
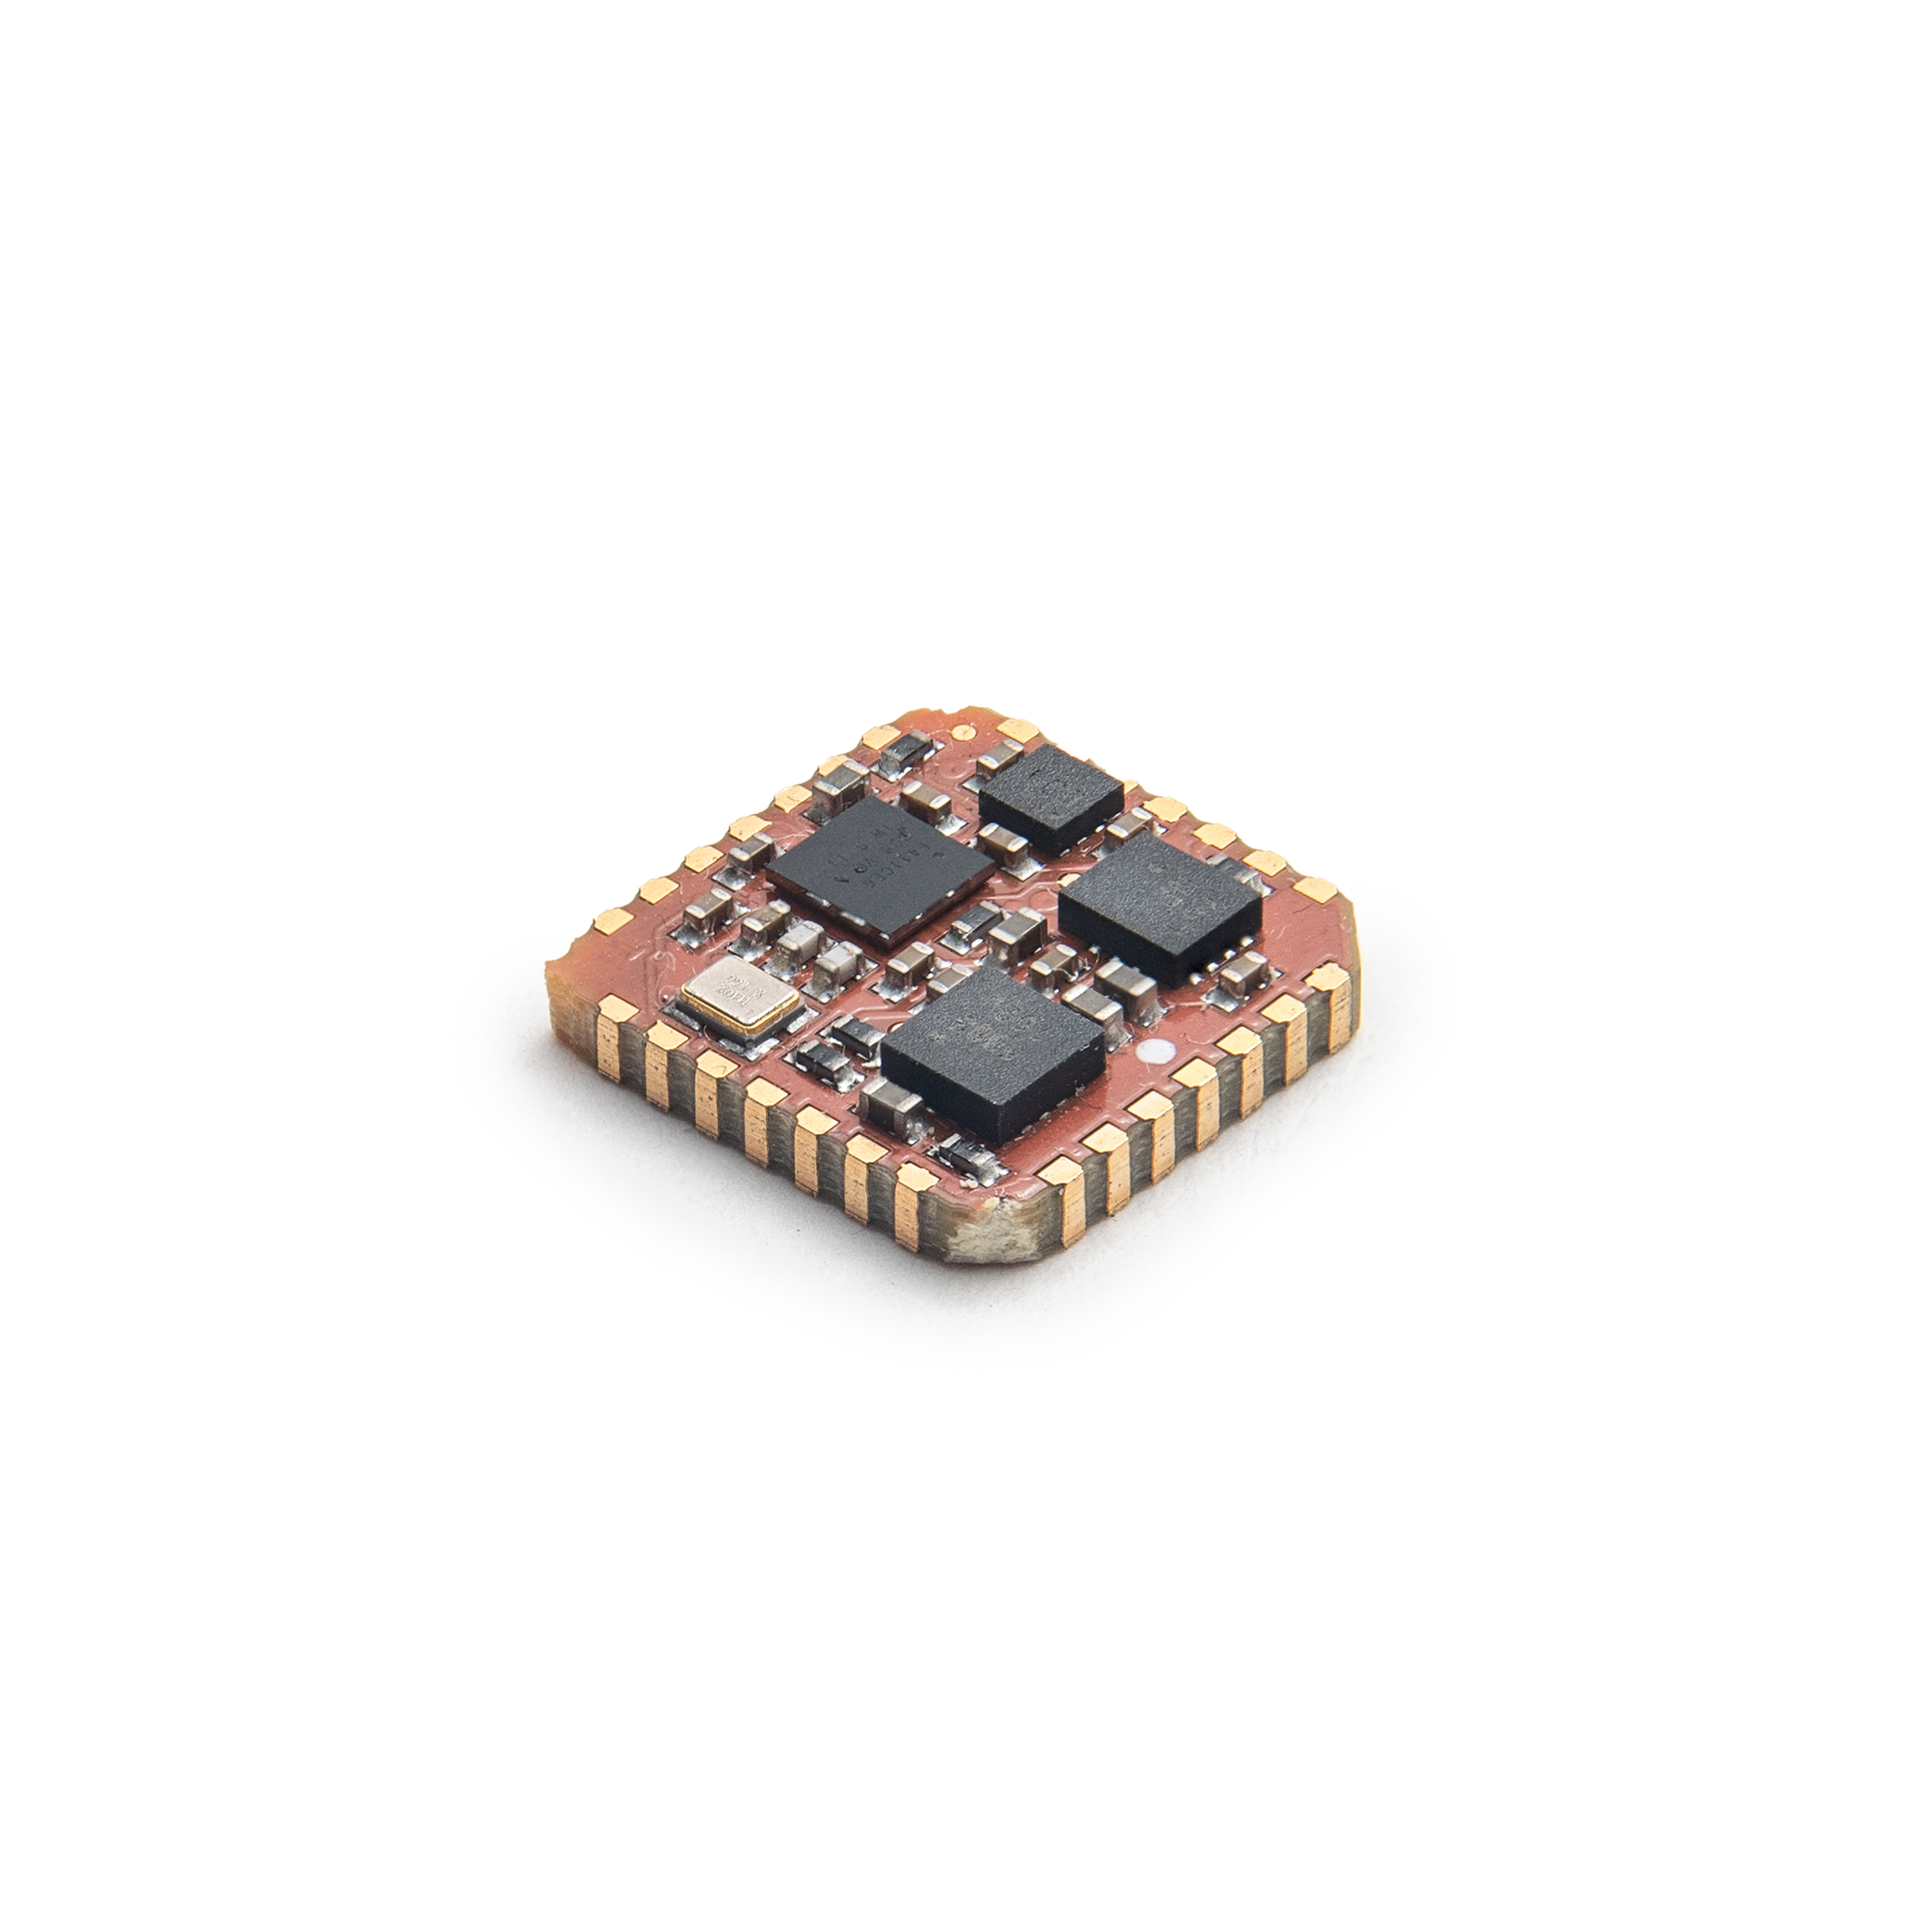
L’IMX-6™ è un modulo sensore a 10 gradi di libertà (DOF) costituito da un’unità di misura inerziale (IMU) di grado tattico, magnetometro e barometro. L’output comprende velocità angolare, accelerazione lineare, vettore magnetico, pressione barometrica e altitudine. La calibrazione dell’IMU consiste in bias, fattore di scala, allineamento dell’asse trasversale e compensazione della temperatura.
L’IMX-6 include un avanzato algoritmo di fusione sensoriale del sistema di riferimento di assetto e direzione (AHRS) per stimare rollio, beccheggio e imbardata.
L’IMX-6-GNSS implementa l’input GNSS all’IMX-6 consentendo la fusione dei sensori del sistema di navigazione inerziale (INS) di bordo per rollio, beccheggio, direzione, velocità e posizione.
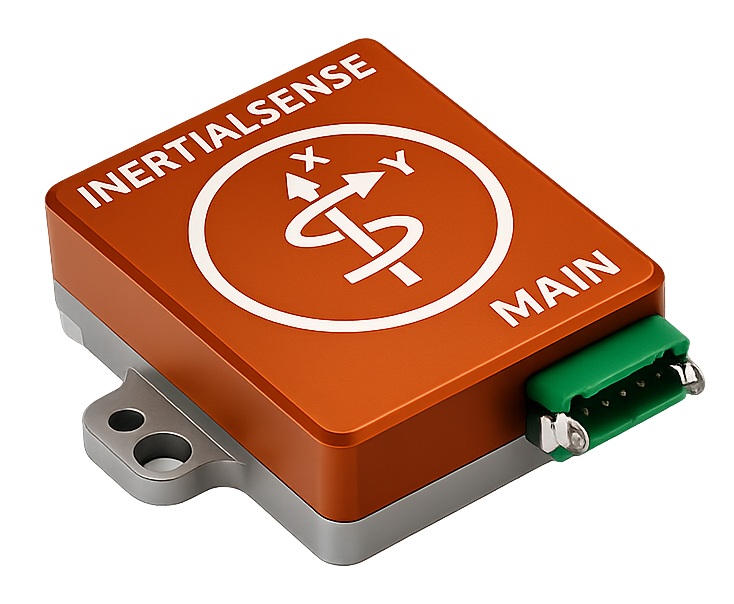
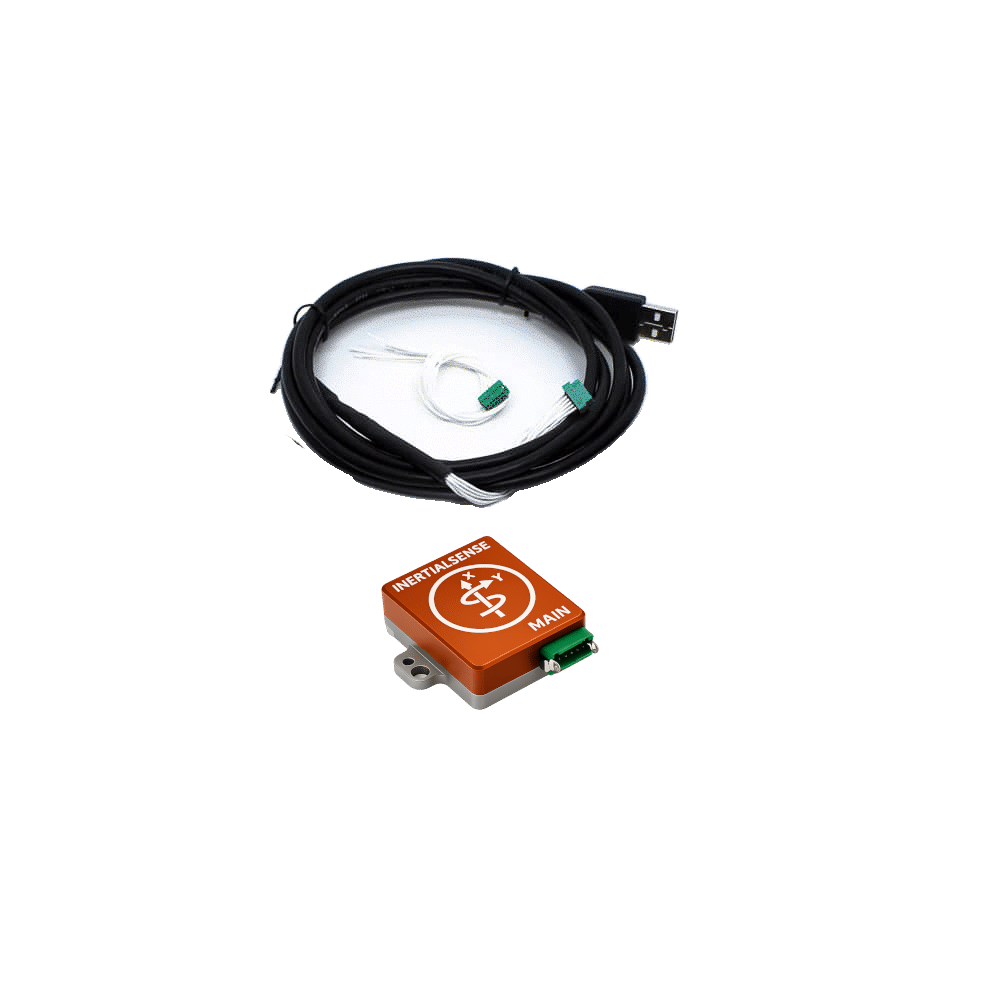
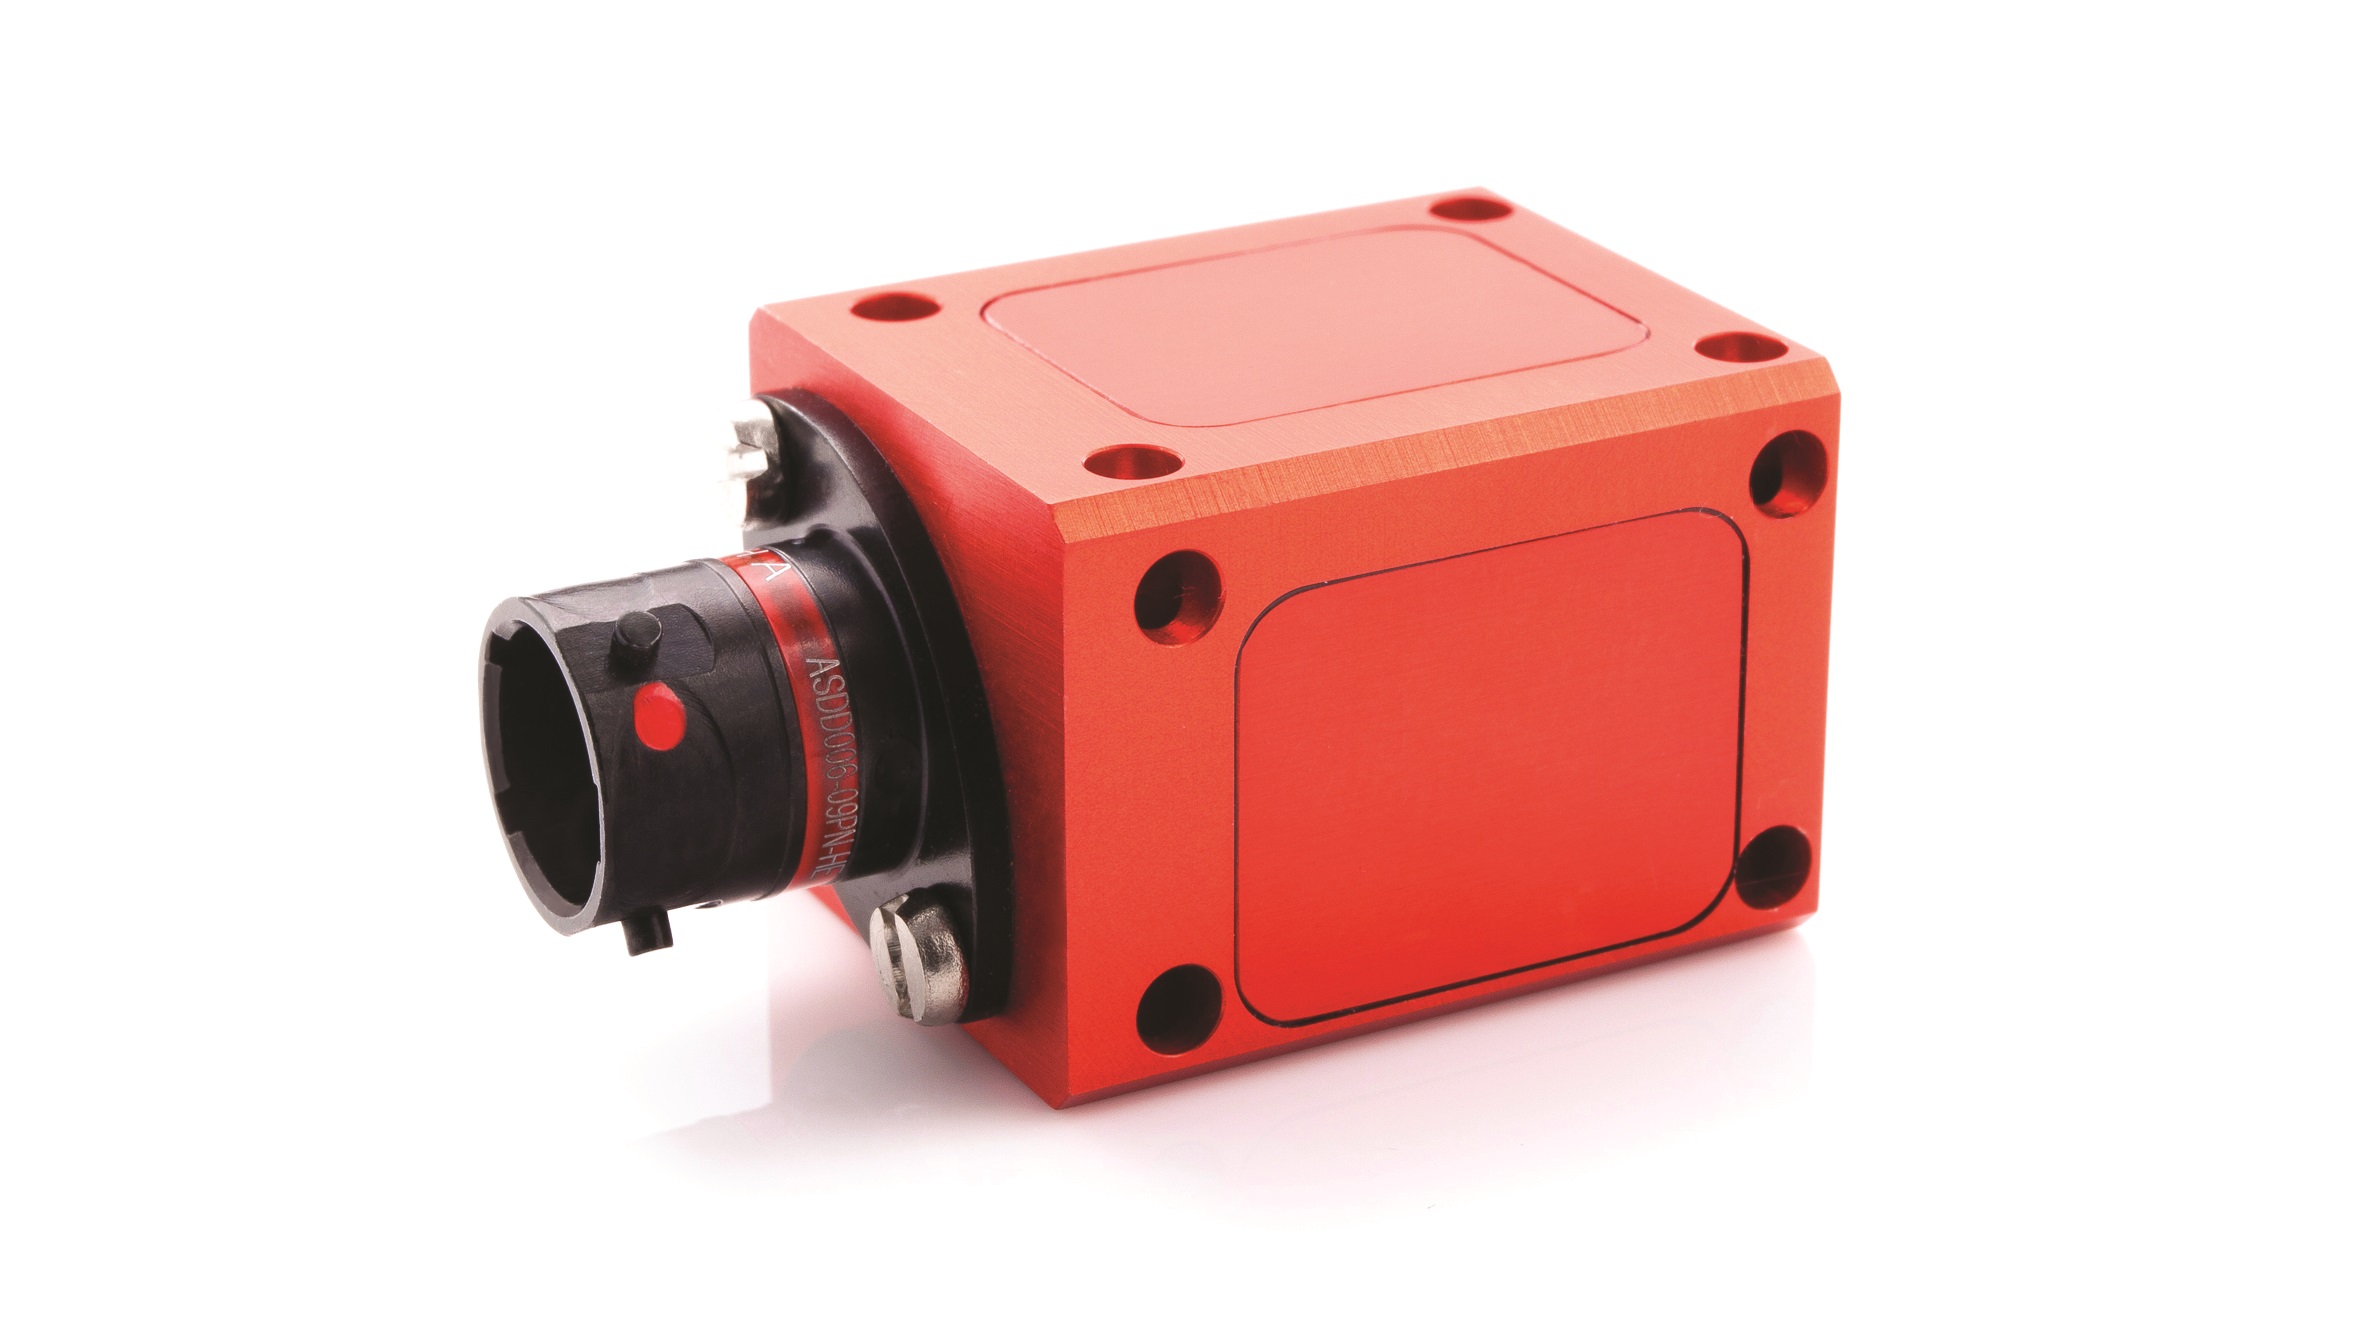
La serie RUG-4-IMX-6 aggiunge all’IMX-6 un robusto involucro in alluminio (IP40) e le interfacce RS232, RS485 e CAN bus.
L’Inertial Sense SDK è un kit di sviluppo software open-source che consente una rapida integrazione per configurare e comunicare con i prodotti Inertial Sense. L’SDK comprende data logger, librerie matematiche e interfaccia per Linux, Windows e piattaforme embedded.
Note:
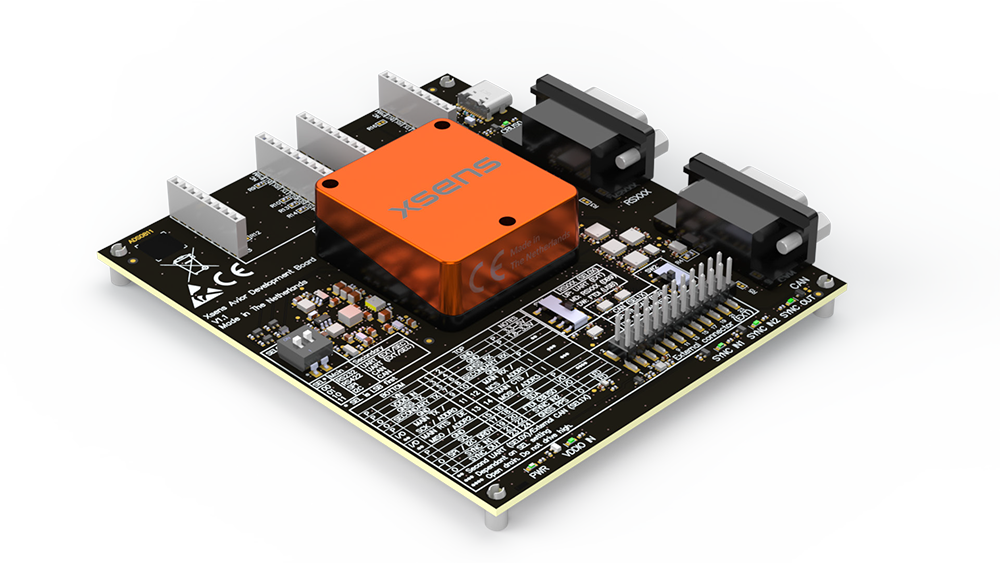
Disponibile anche una versione “Evaluation Board” per facilitare la prototipazione ed il collaudo
Caratteristiche Chiave
- 30% Navigazione più accurata rispetto a IMX-5
- 1.5°/h di instabilità del giroscopio
- 2.8 µg instabilità accelerometro
- 0.03° Roll/Pitch dinamico
- 0.09° Heading dinamico
- Montaggio a superficie rifluibile (modulo PCB)
- Campionamento fino a 1 KHz
- Dimensioni compatte e peso di 0.9 g
- Basso consumo energetico: <110mW
- Sincronizzazione dati “Strobe In/Out” (Camera Shutter Event)