

Specifiche tecniche
|
Tipo di sistema |
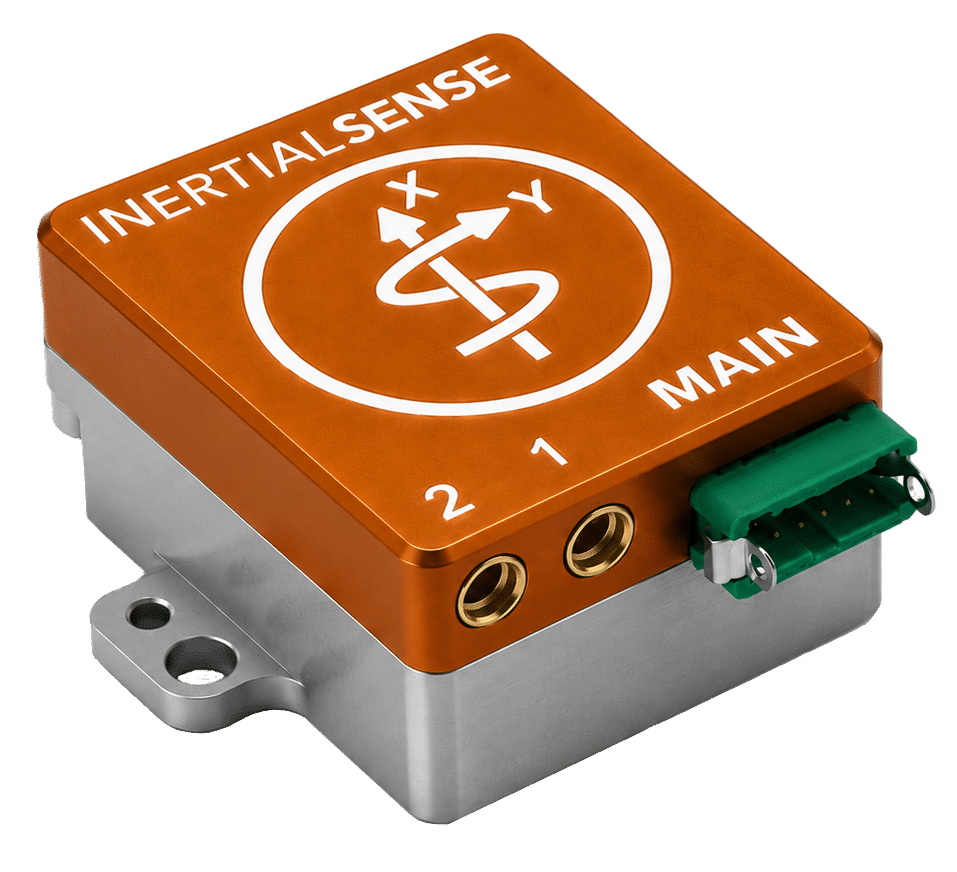
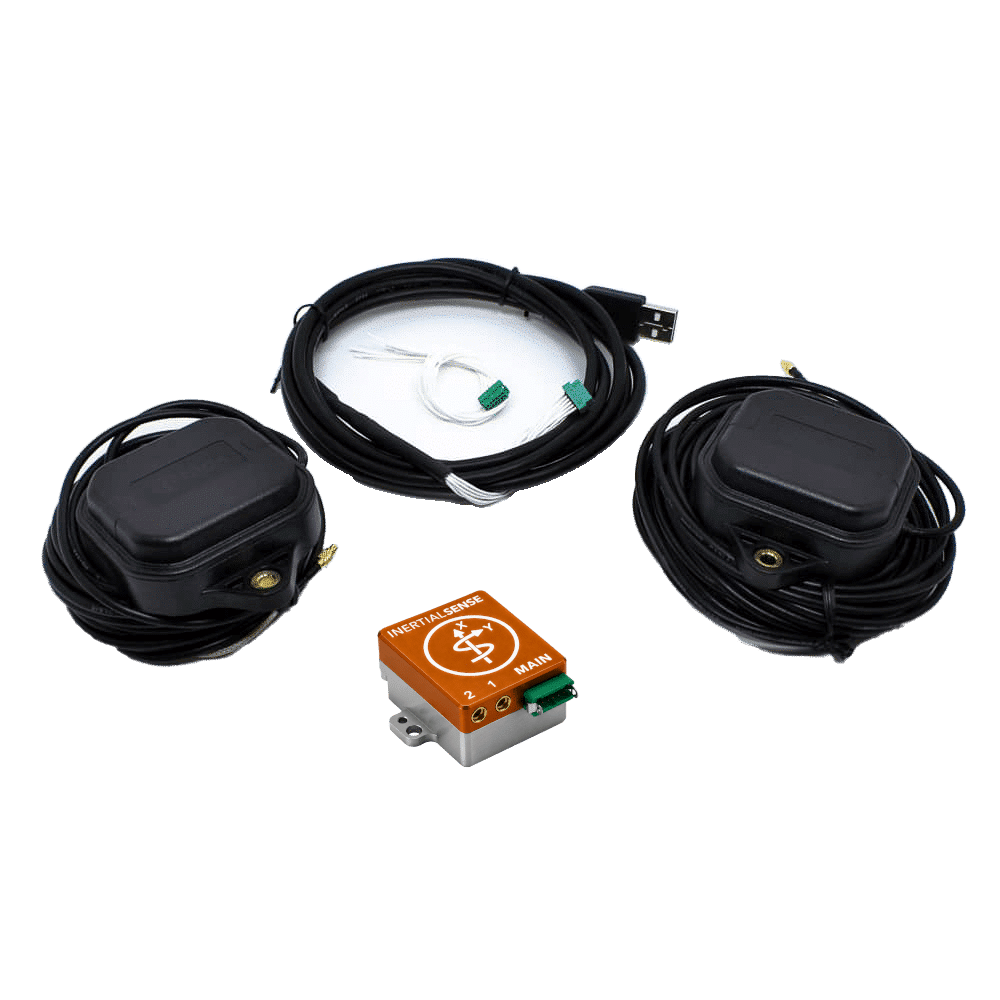
Scheda |
|
|
Prestazioni Sensor Fusion |
Roll, pitch |
0.03 deg RMS |
|
|
Yaw/heading |
0.09 deg RMS |
|
|
Posizione +RTK |
1 cm + 1 ppm CEP |
|
|
Velocità |
0.02 m/s |
|
Componenti di rilevamento |
Giroscopio |
±4000 deg/s |
|
|
Stabilità in azione |
<1.5 deg/h |
|
|
Random walk giroscopio |
0.10 deg/√h |
|
|
Accelerometro |
±16 g (80, 320 opt.) |
|
|
Stabilità in azione |
<2.8 µg |
|
|
Random walk accelerometro |
0.013 m/s/√h |
|
|
Magnetometro |
Si |
|
|
Barometro |
Si |
|
|
Ricevitore GNSS |
Modulo GPX-1 |
|
|
Altre opzioni disponibili |
X20, G5P3, G5P8 |
|
|
Correzione RTK |
Esterno |
|
Specifiche del sistema |
Grado IP |
40 |
|
|
Dimensioni |
30.5 x 25.4 x 14.8 mm |
|
|
Peso |
14 g |
|
|
Alimentazione |
3.1 to 23 V |
|
|
Interfacce |
2x UART, SPI, USB, RS232, RS485, (CAN) |
|
|
Protocolli |
Binario e NMEA ASCII |
|
|
Frequenza output GNSS/INS |
Fino a 500 Hz |